


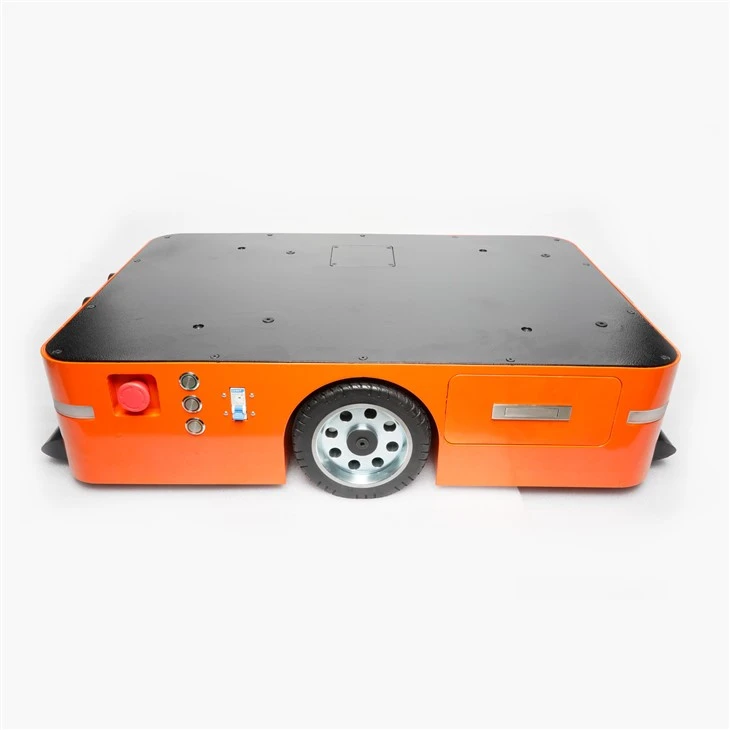


OEM-i AGV šassii baasplatvorm autonoomse integratsiooni mooduli mobiilse roboti baasi jaoks
Mudel: MDAGV-B02


MDAGV{0}}B02 on väike, modulaarne AGV šassii baasplatvorm, mis on mõeldud originaalseadmete tootjate arendajatele, automaatikaseadmete tootjatele ja süsteemiintegraatoritele.
MDAGV-B02 pakub modulaarset mobiilset robotibaasi, millel on reserveeritud mehaanilised paigaldusliidesed, toiteliidesed ja sideliidesed sekundaarseks arendamiseks ja rakenduste integreerimiseks, selle asemel, et piirduda -kasutusvalmis-autoga.
Platvorm pakub kasulikku alust kohandatud materjalikäsitluse ja autonoomsete mobiilirakenduste arendamiseks tänu oma madala-profiiliga 210 mm šassiile, 150 kg nimikoormusele, 24 V liitiumraudfosfaatpatareile, magnetilisele navigatsioonile, RFID-positsioneerimisele ja mitmetele laiendusliidestele, nagu CAN, RS232, RS4V852, RS4V852, 2.
Lisaks AGV šassiile saavad integraatorid tänu reserveeritud laiendusarhitektuurile luua selliseid rakendusi nagu robotkäed, tõstemehhanismid, veosüsteemid, konveieritransport ja muud spetsiaalsed automatiseerimisseadmed.
Omadused

Mõeldud integratsioonile, mitte ainult transpordile
Kinnise transpordisõiduki asemel on MDAGV{0}}B02 mõeldud pikendatava AGV šassiiplatvormina.
Šassii pakub OEM-i arendajatele ja süsteemiintegraatoritele-integreerimiseks-valmis mobiilset platvormi standardse paigaldusruumi, elektriliste laiendusühenduste ja tarkvaraarenduse võimalustega. Selle asemel, et luua mobiilne šassii nullist, võimaldab see klientidel keskenduda oma automatiseerimisloogikale ja rakendusseadmetele.

SDK ja tarkvaraarenduse võimalus
MDAGV{0}}B02 sisaldab AGV-kontrollerit ja tarkvarakeskkonda, mis on loodud projekti juurutamise, parameetrite konfigureerimise ja teisese arenduse toetamiseks.
Kontrolleri tarkvara AGVStudio pakub järgmisi funktsioone: kaardi redigeerimine, skriptide programmeerimine, tegumiahela redigeerimine, kõne{0}}ülesannete haldamine, sisend-/väljundkaardistamine, AGV parameetrite konfigureerimine, magnetilise navigatsiooni silumine, süsteemi oleku jälgimine.

Ajamimooduli ja šassii arhitektuur
Kahe sõltumatu veomootori ja nelja universaalse tugirattaga MDAGV{0}}B02 šassiil on kahe-ajamiga seade. Šassii ja kandevõimet toetavad neli universaalset ratast, samas kui kaks veomootorit on peamine liikumapanev jõud.
Šassii sisaldab mitmeid positsioneerimise ja navigeerimise andurielemente, nagu kummist puutelülitid, RFID-andur, ultraheli takistuste tuvastamine ning eesmised, tagumised ja põikisuunalised magnetnavigatsiooniandurid. Kuigi RFID-märgised hõlbustavad parkimist, marsruudi hargnemist ja kiirenduse/aeglustusjuhtimist, kasutatakse parkimise ajal positsioneerimiseks ristsuunalist magnetilist navigatsiooniandurit.
Navigeerimist, positsioneerimist, takistuste tuvastamist, sõidu juhtimist ja välist sisendit/väljundit koordineerib integreeritud kontroller, luues terve mobiilse platvormi, mis on ette valmistatud automatiseerimise integreerimiseks.


8 tundi pikk vastupidavus
Tavalistes koormustingimustes võib see tööstuslik automatiseeritud juhitav sõiduk (AGV) töötada pidevalt kuni kaheksa tundi. Tänu nutikale automatiseeritud dokkimislaadimisfunktsioonile saab AGV iseseisvalt laadimisjaama sõita ja laadimist alustada. Kogu laadimisprotsessi jooksul ei ole vaja käsitsi sekkuda. Võimaldades ladudes, töökodades ja tootmisliinides mehitamata materjalide liikumist ööpäevaringselt, vähendab see autonoomne laadimislahendus märkimisväärselt tööjõukulusid ja suurendab töövoo järjepidevust. Praktiliseks AGV tööks ja hoolduseks kasutab MDAGV-B02 vahetatavat liitiumakut, mille konstruktsiooni on võimalik asendada ka fosfaadiga aku. aitab minimeerida seisakuid rakendustes, mis vajavad pidevat tööd.

Automaatse marsruudi loomise ja{0}}iseehitatud kaardiga AGV
Sellel AGV-l on iseehitatud{0}}kaardifunktsioon ja keerukad andurid. Tuleb vaid kaardil valida stardi- ja finišikohad ning parim marsruut genereeritakse automaatselt. Tänu nutikatele navigeerimis- ja takistuste vältimise funktsioonidele tagab see tõhusa laoautomaatika ilma keerukat eelseadistust-nõudmata.

AGV struktuur


Rakendus

Mõõtmed

Spetsifikatsioon
|
ltem |
Andmed |
|
Mudel |
MDAGV-B02 |
|
Navigeerimismeetod |
Magnetiline navigatsioon |
|
Mõõtmed |
L880mmxL560mmxK212mm |
|
PayLoad |
200 kg |
|
Liikumiskiirus |
MAX 0,9 m/s |
|
Aku andmed |
DC24V, 30Ah, liitiumraudfosfaadi aku |
|
Kaal |
<100kg |
|
Välimuse materjal |
Terasplaat |
|
Takistuste vältimine |
Ultraheli andur ja põrutusandur |
|
Positsioneerimise täpsus |
±5 mm |
|
Juhtimisfunktsioon |
Kaardi redigeerimine/skriptimine/ülesannete ahela redigeerimine/erinevad API.jne |
|
Suhtlemine |
CAN/RS232/RS485/I0/WIFI |
Lisateabe saamiseks võtke ühendust inseneridega
KKK
01. Millised automaatikaseadmete integreerimisprojektid sobivad MDAGV-B02 AGV šassiile?
02. Kuidas saavutab MDAGV-B02 navigeerimise, parkimise ja marsruudi hargnemise juhtimise?
03. Kas MDAGV-B02 toetab teisest arendust ja kohandatud juhtimist?
04. Milliste välisseadmetega saab MDAGV-B02 ühendada?
05.Millised on MDAGV-B02 aku tööea ja laadimismeetodi omadused?
06. Kas MDAGV-B02 kandevõime ja suurus sobivad kohandatud mobiilsete robotite projektide jaoks?
Sertifitseerimine

kontor

pakett

Kohaletoimetamine

KKK

Kuum tags: OEM-i AGV šassii baasplatvorm autonoomse integratsiooni jaoks Modular Mobile Robot Base, Hiina OEM AGV šassii baasplatvorm autonoomse integratsiooni jaoks Modulaarse mobiilse robotbaasi tootjad, tarnijad, tehas


